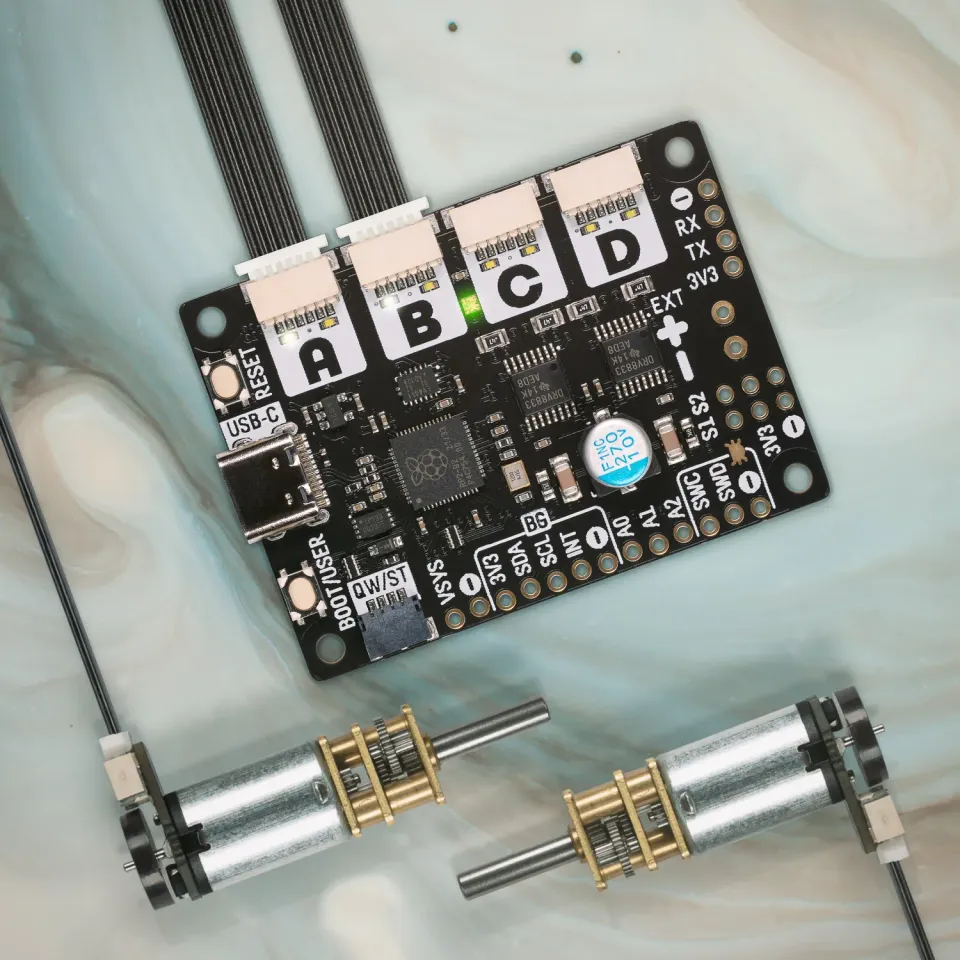
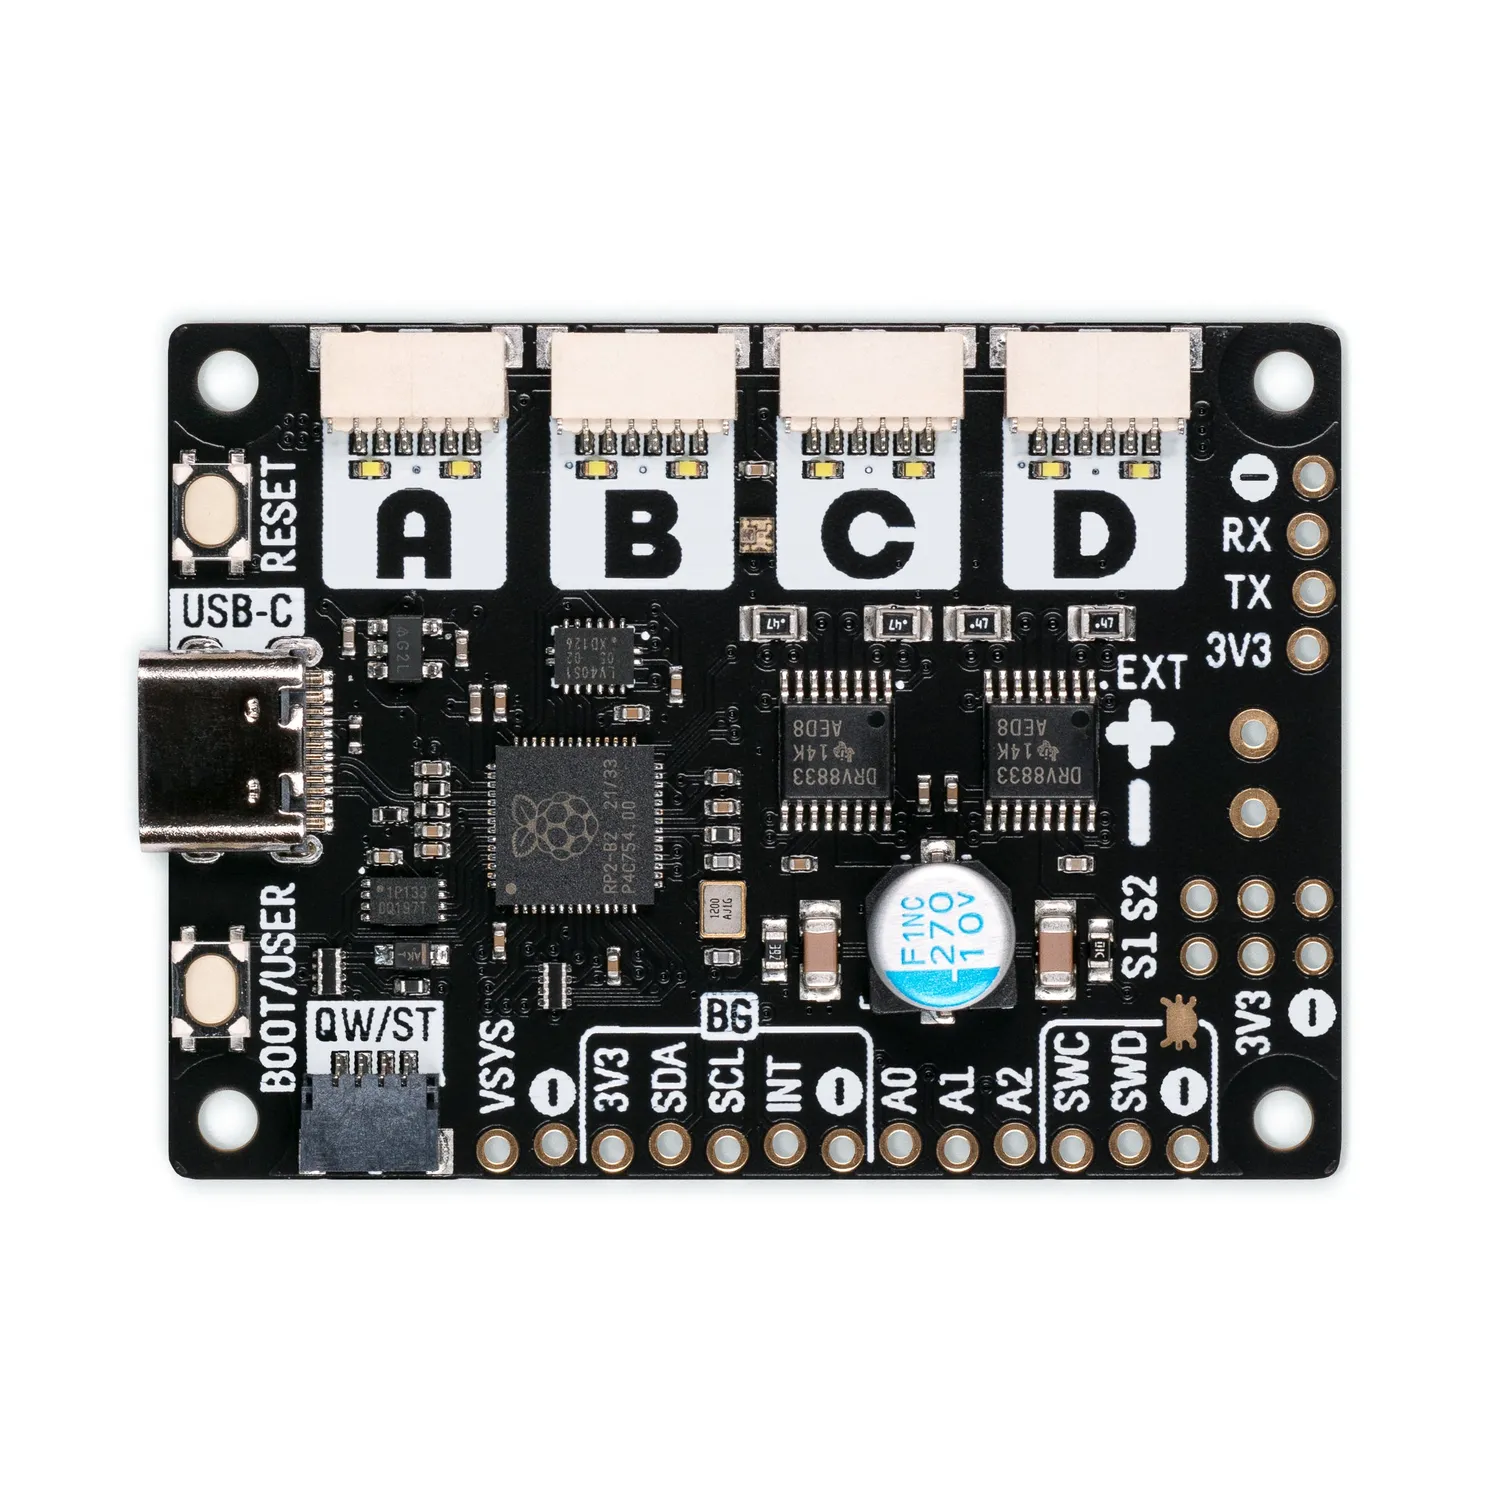
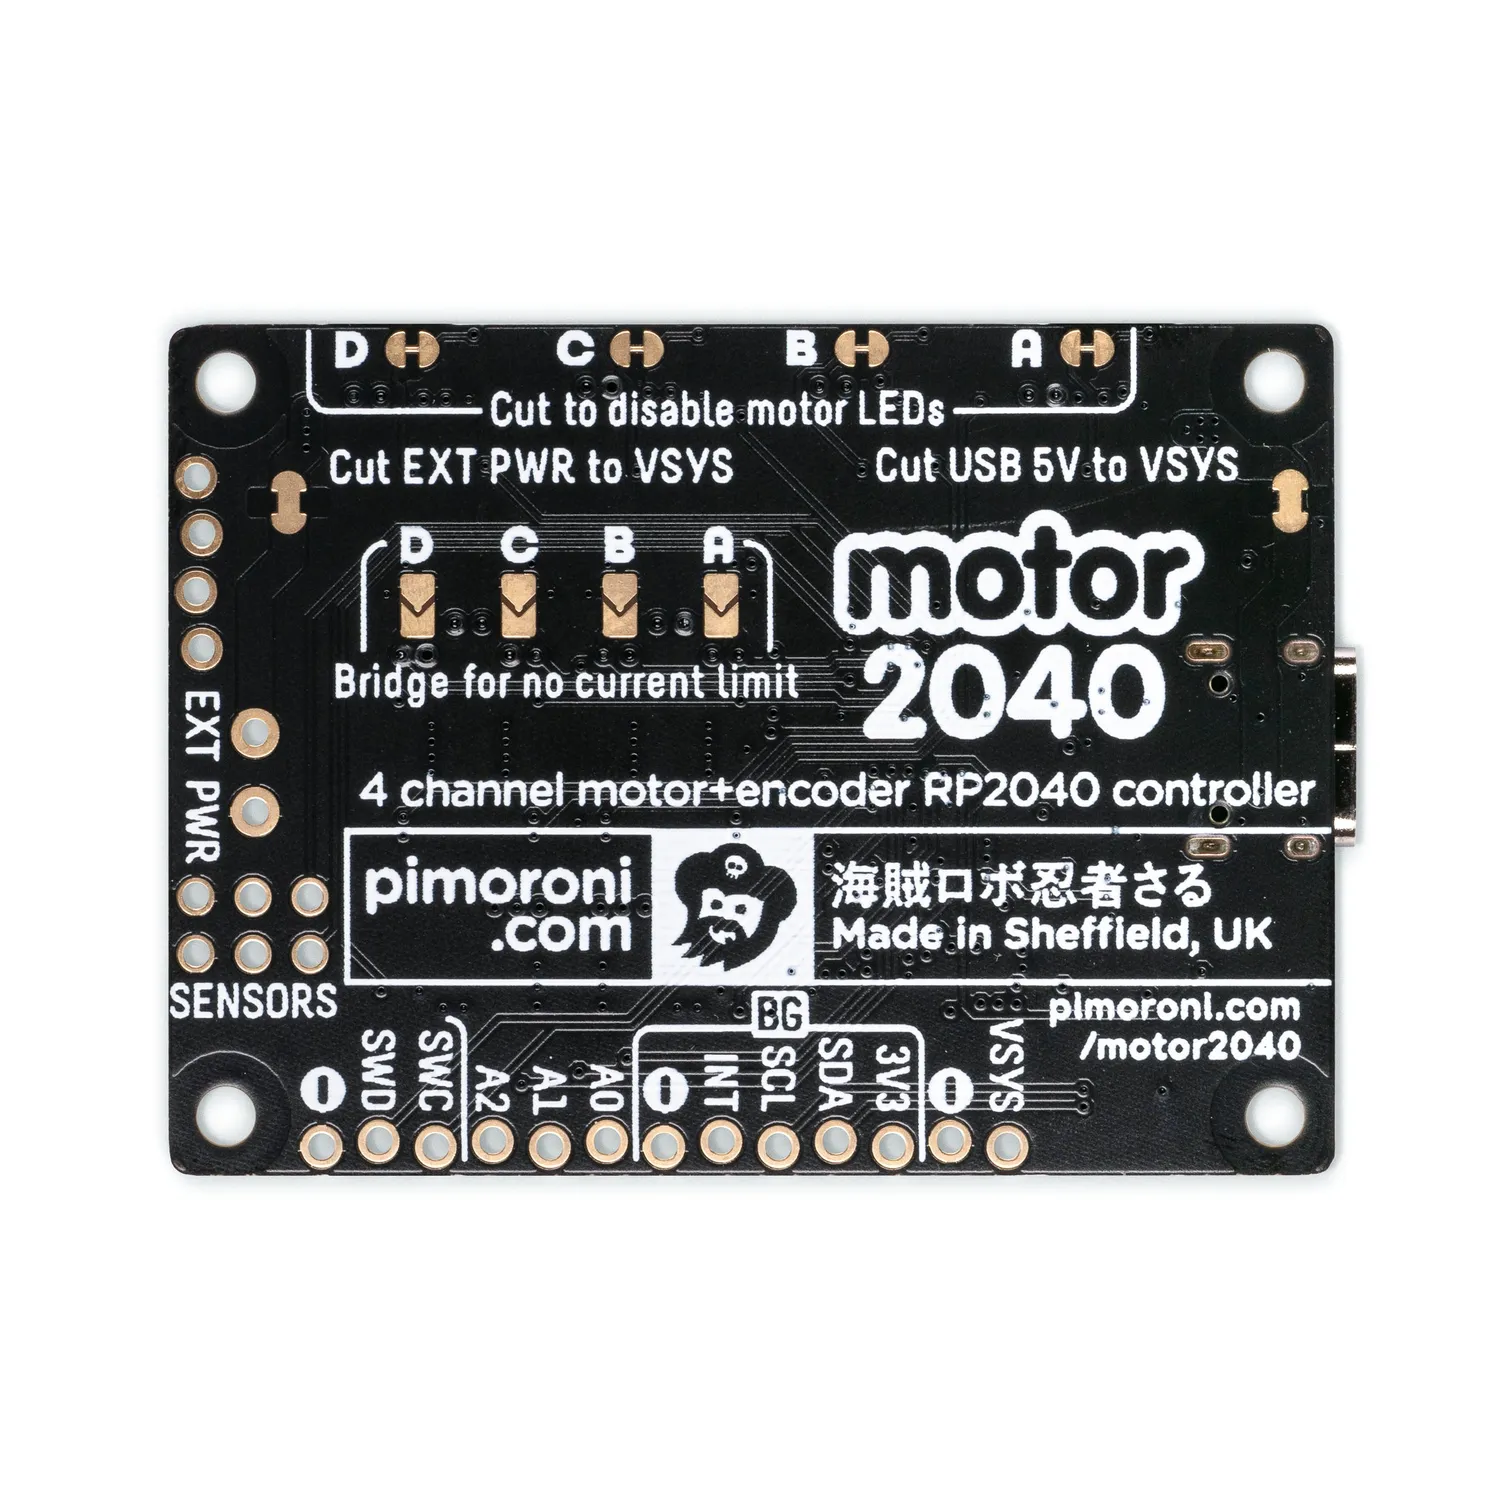
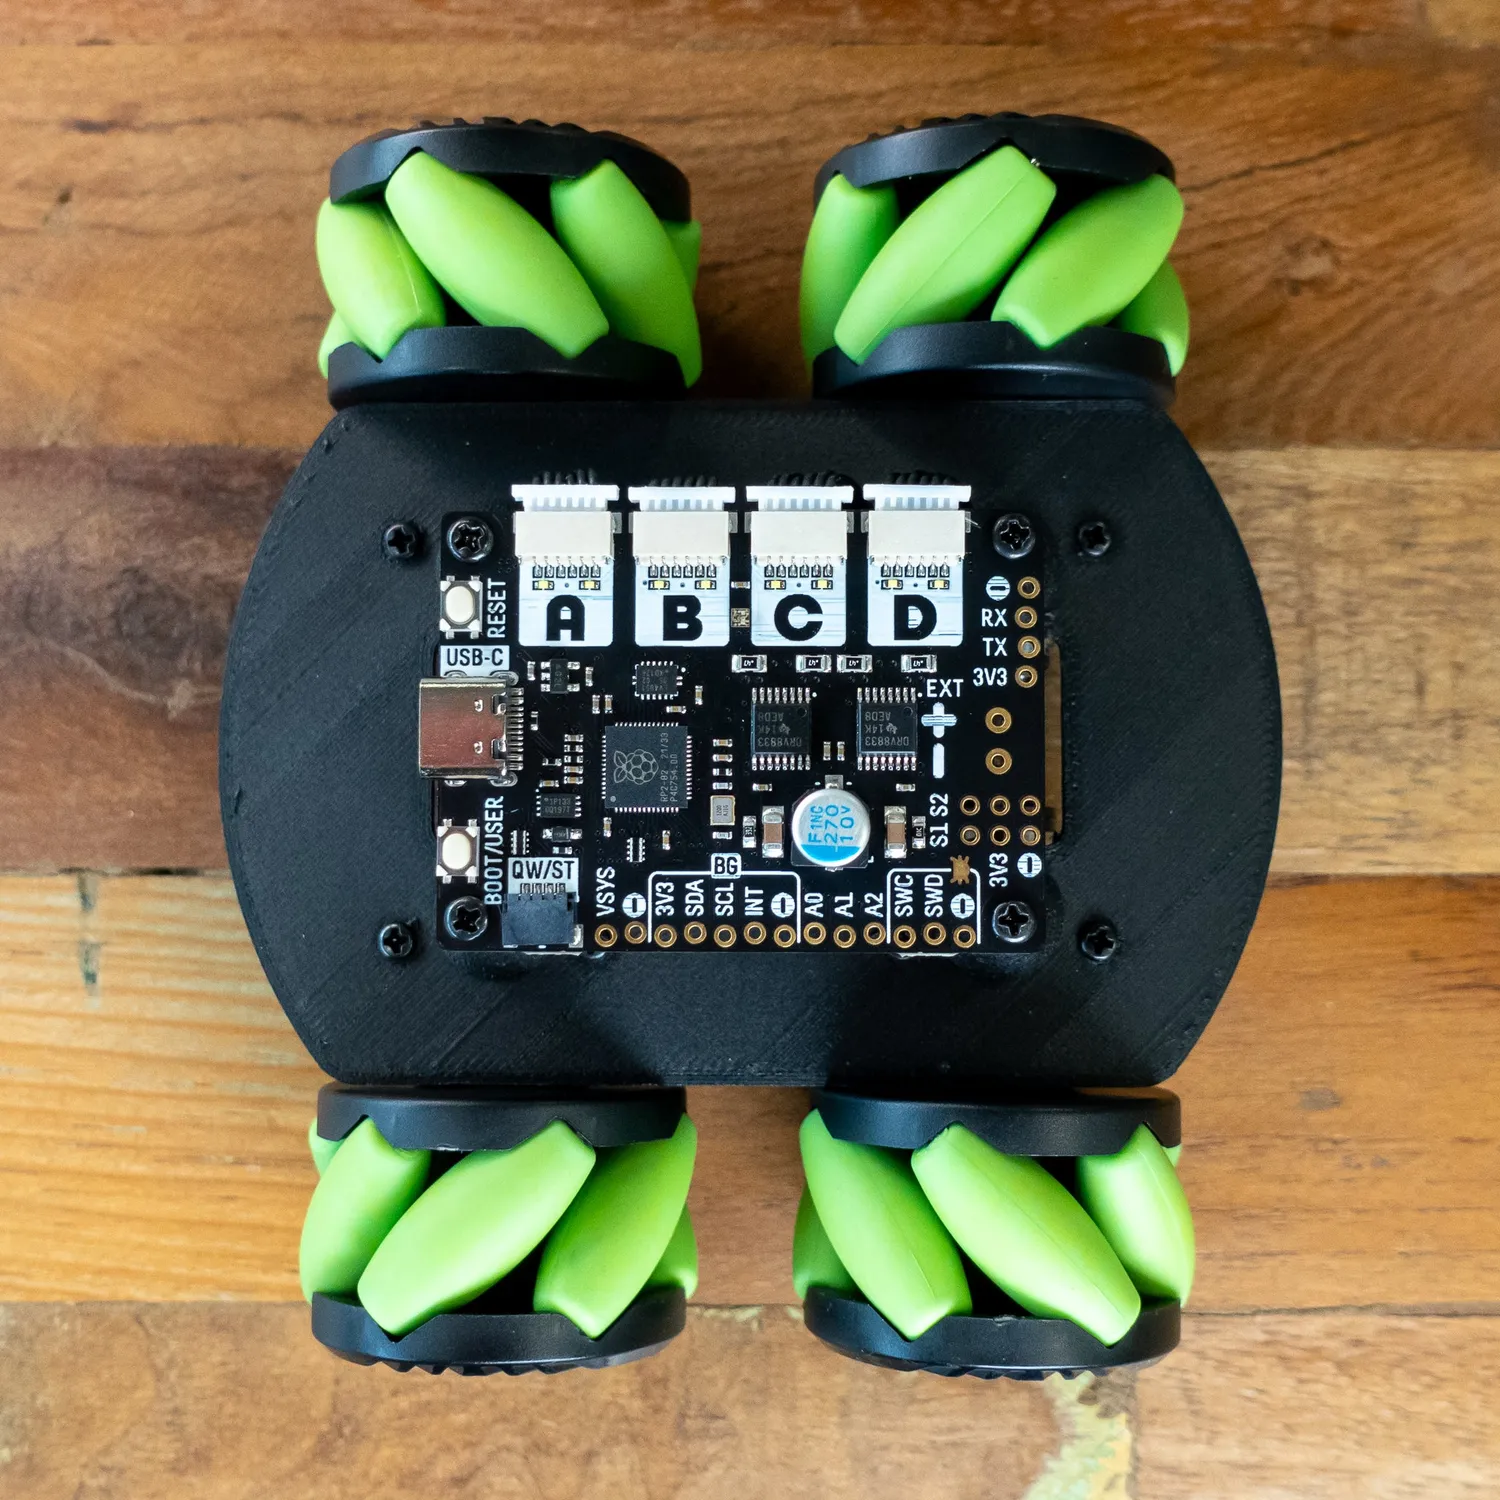
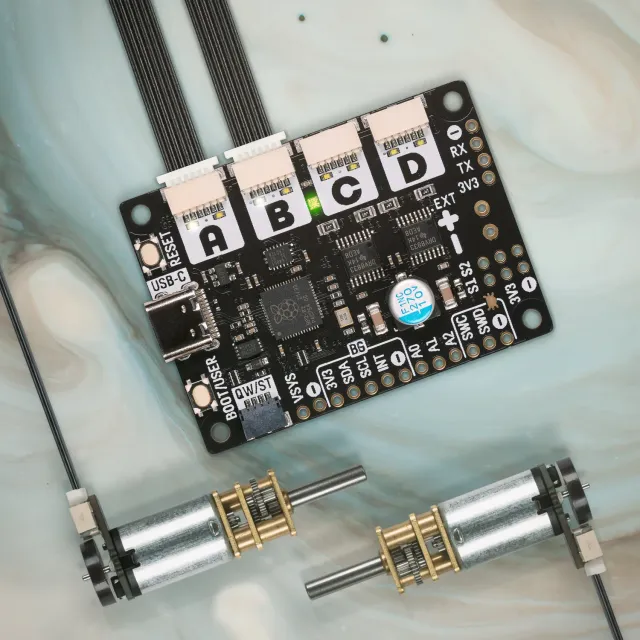
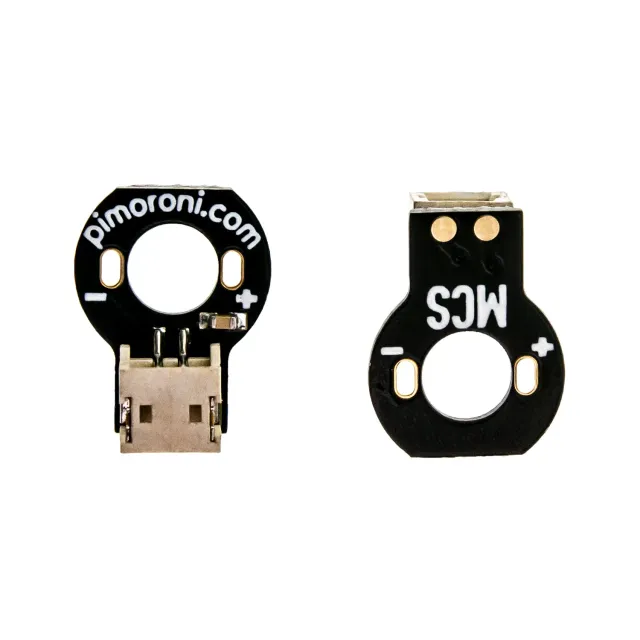
Motor 2040 stuurt vier motoren met encoders aan voor controle over positie en snelheid. Ideaal als basis voor een rover met vier wielen of mecanum-wielen.
Verbind sensoren via de Qw/ST-aansluiting, bouw de 3-15 V motorvoeding apart op en pinnen voor encoders zitten per kanaal. Voorbeeldcode van de maker in C++ en MicroPython helpt bij het testen.
Functies
Vier kanalen met encoders
Regelt positie en snelheid met feedback per motor.
RP2040 ingebouwd
Bespaart een losse microcontroller naast de drivers.
Status-LEDs per kanaal
Toont richting en activiteit ook zonder motor aangesloten.
Qw/ST-connector
Koppelt Qwiic- of STEMMA QT-breakouts voor sensoren.
Spanning- en stroommeting
Bewaakt voeding en fouten om motorpech te beperken.
Specificaties
Chip: RP2040
Kanalen: 4 motorkanalen met encoder-ingangen
Software: C++ / MicroPython motor- en encoderbibliotheek
Beveiliging: Spannings-, stroom- en foutmeting
Signalering: Adresseerbare RGB-LED, 2 mono-LEDs per kanaal
Motorvoeding: 3-15 V
Aansluiting sensoren: Qw/ST voor Qwiic / STEMMA QT
Merk: Pimoroni
4.5★★★★★★★★★★(2)
5 ★1
4 ★1
3 ★0
2 ★0
1 ★0
Klantbeoordelingen
2
★★★★★★★★★★4.0
j***v
Geverifieerd
Bevalt goed tot nu toe, vooral de bewegingen zijn mooi precies.